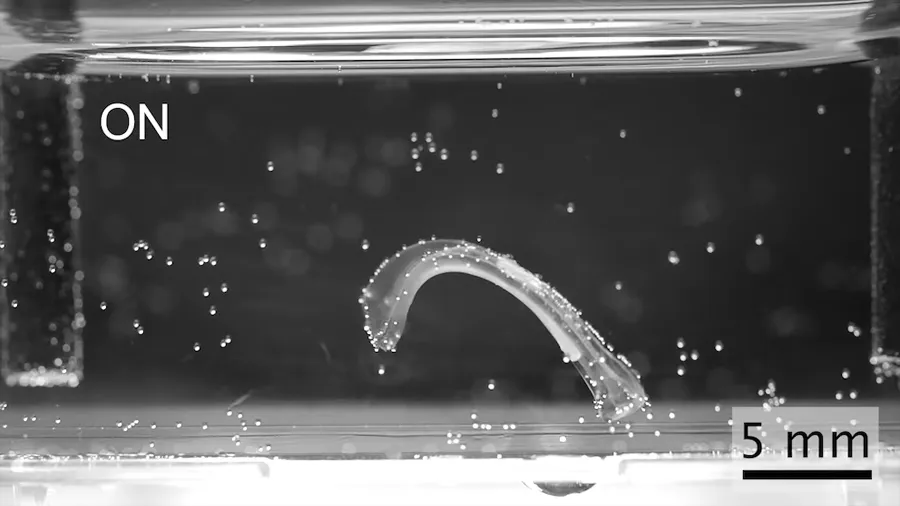
Un equipo del Laboratorio de Robótica Blanda de la ETH Zúrich creó bioactuadores con músculo vivo capaces de nadar, saltar, flexionarse y sujetar objetos sin motores rígidos.
El hallazgo muestra que la robótica puede recurrir a tejidos biológicos para generar movimiento y abre una vía experimental hacia máquinas flexibles, adaptables y menos dependientes de mecanismos convencionales.
El estudio, publicado en Nature Communications, responde a un problema persistente de los robots biohíbridos: las células musculares cultivadas pueden contraerse, pero su fuerza suele traducirse en desplazamientos mínimos. Los investigadores diseñaron de manera conjunta el tejido y su soporte artificial para aprovechar mejor cada contracción y convertirla en acciones observables fuera del entorno microscópico de laboratorio.
El diseño une músculo vivo y un hidrogel flexible
El proyecto procede del Laboratorio de Robótica Blanda de la ETH Zúrich, dirigido por el profesor Robert Katzschmann. Los investigadores Aiste Balciunaite y Mike Y. Michelis utilizaron simulaciones computacionales para decidir la geometría del hidrogel y la distribución del músculo antes de fabricar los componentes.
Después produjeron los andamios mediante impresión 3D con xolografía, una técnica que permite formar estructuras precisas dentro de materiales sensibles a la deformación y a la presión de cada movimiento.
Los soportes incorporan ranuras finas que ayudan a fijar las fibras musculares y a orientar su crecimiento. Esa alineación permite que la fuerza de las células se transfiera con menos pérdidas hacia la parte flexible del dispositivo. En vez de añadir más músculo, el equipo buscó mejorar la relación entre el tejido vivo y el material sintético. La estructura funciona como un sistema integrado que transforma contracciones en movimiento.
Fuente: infobae.com