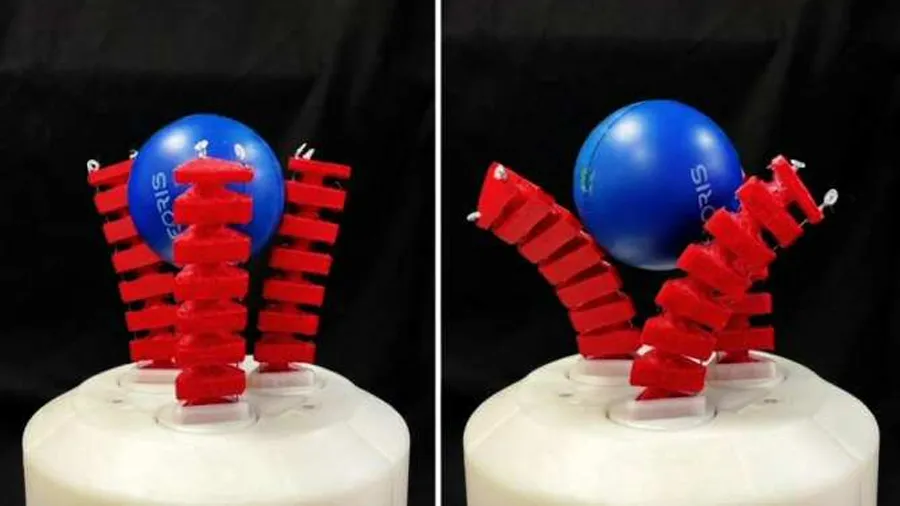
Un equipo de robotistas ha diseñado, fabricado y probado una garra robótica blanda capaz no solo de coger y sostener objetos, sino también de manipular y recolocar lo que tiene entre los dedos sin perder el agarre.
Como explica el personal investigador, es algo que casi ninguna garra robótica blanda ouede hacer a día de hoy y que tiene múltiples aplicaciones, desde manipular objetos frágiles o de formas irregulares hasta trabajar cerca de personas sin riesgo.
Este equipo lo integran especialistas de la Universidad Carlos III de Madrid (UC3M) y de la Universidad Pública de Navarra (UPNA), ambas instituciones en España.
El equipo incluye a Carlos Relaño Gibert, profesor del Departamento de Ingeniería de la UPNA, así como a Concepción A. Monje Micharet, Alberto Rodríguez-Sanz y Lisbeth Mena. profesores del RoboticsLab del Departamento de Ingeniería de Sistemas y Automática de la UC3M.
Ventajas frente a los robots industriales rígidos
Como explica el equipo de investigación y desarrollo, los robots industriales típicos están hechos de piezas rígidas y son muy precisos, pero también muy torpes: necesitan saber de antemano la forma exacta de lo que van a coger, y si se equivocan pueden romperlo o hacer daño a una persona que se cruce en el camino. “La robótica blanda busca lo contrario: construir robots con materiales flexibles que se adaptan solos a lo que tocan, igual que nuestros dedos se amoldan a un vaso sin que tengamos que pensarlo. Eso los hace especialmente adecuados para manipular objetos frágiles o de formas irregulares, y para trabajar cerca de personas sin riesgo”, detallan.
La novedad de la garra desarrollada ahora estriba en que, hasta ahora, la mayoría de garras “saben coger y sostener, pero no mucho más”. “Esta garra tiene tres dedos blandos, cada uno con tres grados de libertad, que además de doblarse, pueden girar sobre su propia base. Coordinando esos movimientos, la garra hace rodar el objeto entre sus dedos y lo reorienta sin dejar de sujetarlo en ningún momento”, apunta el equipo investigador.